在形状传感器里,三根光纤为什么要像奔驰车标一样排列?
在光纤形状传感器(Fiber Bragg Grating Shape Sensor)或三维力传感器中,将三根光纤(或多芯光纤的三个纤芯)沿圆周按间隔 $ 120^\circ $(呈类似于“奔驰车标”的三叉对称布局)排列,是由二维截面弯曲矢量的数学解算需求与光纤应变信号的共模自补偿机制共同决定的。
一、 空间弯曲矢量的完整解算需求
当柔性结构发生三维弯曲时,在传感器任意给定的横截面上,弯曲状态可以表示为一个二维向量,包含两个关键物理量:
- **弯曲曲率 \kappa **:决定了截面的弯曲程度(曲率半径的倒数)。
- **弯曲方向角 \theta **:决定了弯曲发生的主平面方位。
依据材料力学与悬臂梁弯曲模型,距离中性轴半径为 r 处、角度方位为 \theta_i 的光纤所感知的轴向应变 \varepsilon_i 满足:
\varepsilon_i = \varepsilon_0 - r \cdot \kappa \cdot \cos(\theta - \theta_i)
其中 \varepsilon_0 为横截面上的全局共模应变(由环境温度变化或整体轴向拉伸/压缩引起)。
在该方程中,截面上共有 3 个未知变量(共模应变 \varepsilon_0 、弯曲曲率 \kappa 、弯曲方向角 $ \theta $)。因此,要无死角地反算二维截面上的曲率与方向,3 根光纤是实现空间三维弯曲重构的最少光纤数量。
二、 120^\circ 对称布局的技术优势
将 3 根光纤分别安置在方位角 \theta_1 = 0^\circ 、 \theta_2 = 120^\circ 、 \theta_3 = 240^\circ 的位置,具有以下几何与工程特性:
1. 各向同性测量(无方向灵敏度死角)
120^\circ 均匀分布构成了极坐标系下的最优对称结构。无论截面向 360^\circ 范围内的哪一个方向弯曲,各光纤上的应变响应合成矩阵均为良态(Condition Number 保持最佳),保证了系统在各个方向上的曲率测量灵敏度与精度完全一致。
2. 共模信号分离与温度/轴向力自补偿
利用三角函数的对称恒等式:
\cos(\theta) + \cos(\theta - 120^\circ) + \cos(\theta - 240^\circ) = 0
将三根光纤感知的应变直接相加,弯曲导致的差模应变项恰好抵消:
\varepsilon_1 + \varepsilon_2 + \varepsilon_3 = 3 \varepsilon_0
由此可直接计算出由温度漂移或轴向拉压带来的共模应变:
\varepsilon_0 = \frac{\varepsilon_1 + \varepsilon_2 + \varepsilon_3}{3}
将每根光纤测得的原始信号扣除 \varepsilon_0 即可得到纯净的弯曲应变 \Delta \varepsilon_i = \varepsilon_i - \varepsilon_0 ,从而在无需额外增加温度补偿传感器的情况下,实现了高强度的温度与轴向力自补偿。
三、 官方技术实现与对应产品
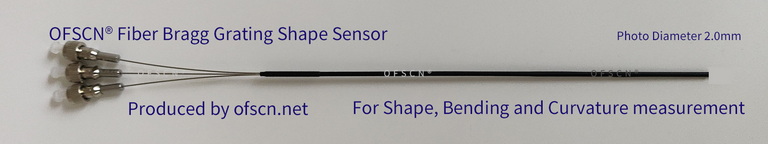
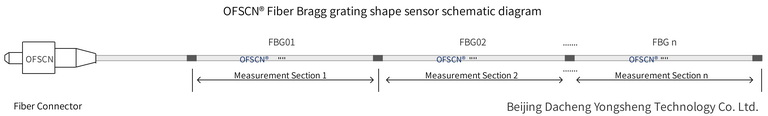
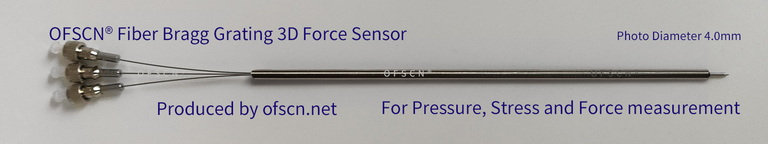
大成永盛(OFSCN®)基于此原理设计并生产了相关的光纤光栅传感产品,用于空间三维形状感知及多维度力测量: