왜 펜처럼 생겼나요? 세 방향의 힘을 어떻게 측정하나요?
1. 외관 디자인: 왜 펜처럼 생겼을까요?
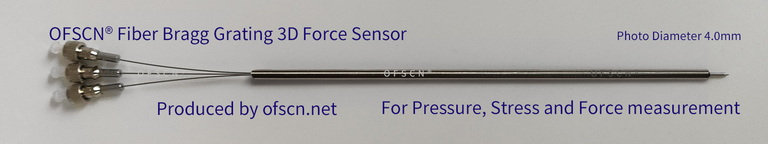
3D 힘 센서(3차원 힘 센서)가 “펜형” 구조로 설계된 주된 이유는 수동 조작 및 최소 침습 천자/접촉 압력 측정의 공학 및 의료 응용 요구를 충족시키기 위해서입니다.
- 인간공학 및 용이한 그립감: 펜형 외관은 인체공학적 설계를 따르며, 작업자가 직접 손으로 잡고 다방향 힘을 테스트하고 감지하거나, 산업용 로봇 팔 및 수술 로봇 프로브 끝에 통합하기 편리합니다. 공식 제품 OFSCN® Fiber Bragg Grating 3D Force Sensor에서 펜형 센서의 기본 외경은 4.0\text{ mm} 입니다.
- 천자 및 접촉 압력 프로브 기능: 센서 유닛의 후단은 특정 측정 시나리오에 따라 평평한 헤드(고체 표면의 다방향 압력 측정용) 또는 뾰족하게 가공(의료 천자력 측정용)될 수 있습니다.

2. 측정 원리: 어떻게 세 방향의 힘을 측정할까요?
광섬유 격자(FBG) 기술을 기반으로 하는 3차원 힘 센서의 3방향 힘 측정 핵심은 원주 대칭으로 배치된 광 감응 스트레인 셀과 다차원 스트레인 분리 알고리즘에 있습니다.
(1) 원주 공간 구조 배치
센서 내부에는 높은 강성의 초경 합금 기판 재료가 포함되어 있습니다. 기판 재료의 원주 표면에는 120^\circ 간격의 기하학적 대칭성을 따라 3개의 광섬유 격자(FBG) 측정 구간이 종방향으로 배치됩니다.
(2) 힘과 스트레인의 물리적 반응 메커니즘
센서 전단에 임의 방향의 벡터 힘이 작용하면, 초경 합금 기판은 미세한 굽힘과 축 방향 변형을 겪게 됩니다:
- 축 방향 힘 (F_z): 기판에 균일한 인장 또는 압축 스트레인을 발생시켜 3개의 FBG 측정 구간에 동일한 양의 축 방향 스트레인을 유발합니다.
- 측방 굽힘 힘 (F_x, F_y): 기판이 한쪽으로 휘어지게 하여, 굽힘의 바깥쪽에 있는 FBG는 인장되고 안쪽에 있는 FBG는 압축되어 비대칭적인 스트레인 분포를 형성합니다.
(3) 파장 복조 및 3차원 힘 분리 계산
광섬유 격자의 브래그 반사 중심 파장 변화량 \Delta \lambda 와 작용하는 축 방향 스트레인 \varepsilon 사이에는 다음과 같은 관계가 성립합니다:
\Delta \lambda = K_{\varepsilon} \cdot \varepsilon
복조기는 3개의 FBG 측정 구간의 파장 이동량(\Delta \lambda_1, \Delta \lambda_2, \Delta \lambda_3)을 실시간으로 수집합니다. 사전에 고정밀로 보정된 3차원 힘 계산 행렬(분리 행렬 M)을 이용하면, 세 채널의 파장 신호를 직교 좌표계에서의 3방향 힘 벡터로 역산할 수 있습니다:
\begin{bmatrix} F_x \\ F_y \\ F_z \end{bmatrix} = \begin{bmatrix} M_{11} & M_{12} & M_{13} \\ M_{21} & M_{22} & M_{23} \\ M_{31} & M_{32} & M_{33} \end{bmatrix} \begin{bmatrix} \Delta \lambda_1 \\ \Delta \lambda_2 \\ \Delta \lambda_3 \end{bmatrix}
상세한 제품 사양 및 파라미터 지표는 공식 링크에서 확인할 수 있습니다: OFSCN® Fiber Bragg Grating 3D Force Sensor 。