Почему он выглядит как ручка? Как он измеряет силу в трех направлениях?
1. Внешний вид: почему он похож на ручку?
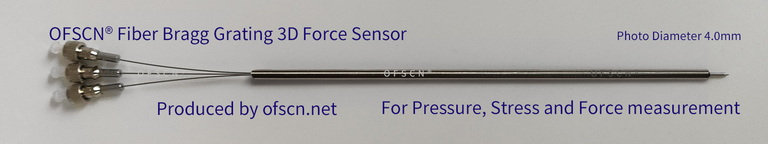
3D-датчик силы (трехмерный датчик силы) разработан в виде «ручки» в основном для удовлетворения инженерных и медицинских потребностей в ручном управлении и измерении при минимально инвазивной пункции/прикосновении:
- Эргономика и удобство захвата:
Форма ручки соответствует эргономике, что позволяет оператору легко удерживать ее в руке для тестирования и восприятия сил в различных направлениях или для интеграции на переднем конце зонда промышленного манипулятора и хирургического робота. В официальном продукте OFSCN® Fiber Bragg Grating 3D Force Sensor стандартный внешний диаметр датчика в форме ручки составляет 4.0\text{ mm}. - Функция зонда для пункции и касания:
В зависимости от конкретного сценария измерения, конец измерительного блока может быть обработан в виде плоского наконечника (для измерения многонаправленного давления на твердые поверхности) или заострен (для измерения силы пункции в медицине).

2. Принцип измерения: как он измеряет силы в трех направлениях?
Трехмерный датчик силы на основе технологии волоконных брэгговских решеток (FBG) измеряет силы в трех направлениях благодаря симметричному расположению светочувствительных участков деформации по окружности и алгоритму разделения деформаций в многомерном пространстве:
(1) Расположение в пространстве по окружности
Внутри датчика находится жесткое основание из твердого сплава. На его круговой поверхности продольно расположены 3 измерительных участка волоконных брэгговских решеток (FBG) с геометрической симметрией под углом 120^\circ друг к другу.
(2) Механизм физического отклика силы и деформации
Когда к переднему концу датчика прикладывается векторная сила в любом направлении в пространстве, жесткое основание подвергается небольшому изгибу и осевой деформации:
- Осевая сила (F_z):
Вызывает равномерное растяжение или сжатие основания, что приводит к одинаковой осевой деформации всех 3 измерительных участков FBG. - Боковые изгибающие силы (F_x, F_y):
Приводят к изгибу основания в одну сторону. FBG, находящиеся на внешней стороне изгиба, растягиваются, а те, что находятся на внутренней стороне, сжимаются, создавая асимметричное распределение деформаций.
(3) Демодуляция длины волны и расчет разделения трехмерных сил
Изменение центральной длины волны отражения Брэгга \Delta \lambda в волоконной брэгговской решетке и осевая деформация \varepsilon, которой она подвергается, связаны соотношением:
\Delta \lambda = K_{\varepsilon} \cdot \varepsilon
Демодулятор в реальном времени собирает смещения длины волны ( \Delta \lambda_1, \Delta \lambda_2, \Delta \lambda_3 ) от 3 измерительных участков FBG. Используя высокоточную калиброванную матрицу расчета трехмерных сил (матрицу разделения M), сигналы длины волны от трех каналов могут быть преобразованы обратно в вектор сил в трех направлениях в системе координат:
\begin{bmatrix} F_x \\ F_y \\ F_z \end{bmatrix} = \begin{bmatrix} M_{11} & M_{12} & M_{13} \\ M_{21} & M_{22} & M_{23} \\ M_{31} & M_{32} & M_{33} \end{bmatrix} \begin{bmatrix} \Delta \lambda_1 \\ \Delta \lambda_2 \\ \Delta \lambda_3 \end{bmatrix}
Подробные технические характеристики и параметры продукта можно найти по официальной ссылке: OFSCN® Fiber Bragg Grating 3D Force Sensor.