Por que a fibra óptica pode exibir sua forma curva em tempo real em um computador, como uma cobra?
Um sistema de fibra óptica capaz de reproduzir em tempo real sua postura espacial curvada em uma tela de computador é conhecido como Sensor de Forma de Fibra Óptica (Fiber Optic Shape Sensor, FOSS) nos campos de engenharia óptica e sensoriamento.
Seu mecanismo físico central e implementação de algoritmo não são misteriosos; é essencialmente um processo completo de medição de deformação baseada em mecânica de materiais, desacoplamento diferencial espacial multiaxial e reconstrução de integração diferencial contínua de geometria tridimensional:
I. Camada Física: Deformação de Curvatura e Desvio de Comprimento de Onda da Luz
Quando um corpo elástico fino e longo sofre curvatura, de acordo com a teoria de deformação de viga Euler-Bernoulli da mecânica de materiais:
- Existe uma linha neutra (Neutral Axis) na seção transversal do componente que não sofre nem alongamento nem compressão;
- A parte externa da curvatura (lado convexo) do material sofre deformação de tração (\varepsilon > 0) ao longo do eixo. O período efetivo da grade do ponto de medição da grade de fibra aumenta, o índice de refração muda, fazendo com que o comprimento de onda de Bragg refletido se desloque para comprimentos de onda mais longos (desvio para o vermelho);
- A parte interna da curvatura (lado côncavo) do material sofre deformação de compressão (\varepsilon < 0) ao longo do eixo, fazendo com que o comprimento de onda de Bragg se desloque para comprimentos de onda mais curtos (desvio para o azul);
- A deformação axial \varepsilon em uma determinada posição espacial satisfaz uma relação de proporção geométrica com a distância vertical d de seu desvio da linha neutra e a curvatura local \kappa:
\varepsilon = -\kappa \cdot d = -\frac{d}{R}
Onde R é o raio de curvatura local.
II. Percepção Espacial: Desacoplamento Ortogonal de Múltiplos Núcleos / Múltiplos Pontos de Medição em Anel
Uma única fibra monomodo convencional colocada simetricamente ao longo do centro só pode medir o alongamento total axial ou a temperatura global, mas não pode perceber a direcionalidade da curvatura espacial. Para determinar unicamente o vetor de curvatura (magnitude da curvatura e ângulo azimutal da curvatura) no espaço tridimensional, uma estrutura de percepção de deformação multicanal não colinear deve ser introduzida geometricamente no espaço:
- Layout da Estrutura:
Geralmente usa-se fibra multicore (Multicore Fiber, MCF) (como grades de fibra multicore) ou um arranjo de múltiplas fibras uniformemente espaçadas em intervalos de 120^\circ ao redor da circunferência. - Diferenciação Ortogonal:
Na mesma seção transversal axial do sensor, os 3 conjuntos de pontos de medição estão localizados em diferentes ângulos azimutais na borda da seção transversal. Quando a fibra se curva em qualquer direção, os 3 conjuntos de grades geram deslocamentos de comprimento de onda de tração ou compressão de diferentes magnitudes. Ao resolver as equações diferenciais de comprimento de onda relativas desses 3 conjuntos de pontos de medição, a variação da temperatura do ambiente externo (interferência de modo comum) pode ser eliminada, e a curvatura local \kappa(s), o ângulo de direção da curvatura \theta(s) e a possível torção \tau(s) do segmento micro são precisamente desacoplados.
III. Reconstrução Algorítmica: Integração Espacial de Geometria Diferencial
Após obter a curvatura e o ângulo de direção em cada seção transversal ao longo do eixo da fibra, o software do computador realiza a reconstrução da forma espacial por meio de algoritmos de geometria diferencial:
- Amostragem Espacial Contínua:
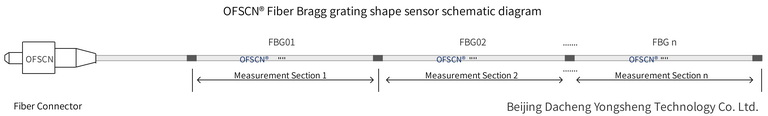
Pontos de medição contínuos de grade FBG são dispostos em série ao longo do eixo da fibra com um determinado espaçamento (ou a tecnologia de refletometria de domínio de frequência óptica contínua OFDR com resolução espacial ultra-alta é usada). - Integração de Geometria Diferencial (Referencial de Frenet-Serret):
Usando o grampo fixo ou a base na raiz da fibra como o ponto de partida de coordenadas conhecido (x_0, y_0, z_0) e a base de pose tangencial inicial;
Por meio do algoritmo de matriz de transferência de vetor tangente contínuo (Transfer Matrix Method) ou do conjunto de equações de Frenet-Serret, a integração diferencial contínua passo a passo do vetor tangente espacial é realizada ao longo do comprimento do arco s da fibra:
\mathbf{r}(s) = \mathbf{r}(0) + \int_0^s \mathbf{T}(u) \, du
- Renderização Gráfica em Tempo Real:
O demodulador de fibra coleta dados de comprimento de onda de toda a fibra a uma frequência de amostragem fixa. O algoritmo de reconstrução calcula as coordenadas espaciais 3D de cada ponto do esqueleto espacial de toda a fibra em dezenas de milissegundos. Em seguida, um mecanismo de visualização tridimensional (como OpenGL/DirectX) é usado para atualizar e exibir os resultados em tempo real, apresentando um efeito visual onde a fibra se move e se dobra em sincronia com o objeto físico, como uma “cobra viva”.
IV. Produtos e Especificações Oficiais da OFSCN®
Beijing Dacheng Yongsheng Technology Co., Ltd. oferece produtos centrais e componentes de medição relacionados com base em sua tecnologia proprietária de encapsulamento de grade de fibra e engenharia de sensores:
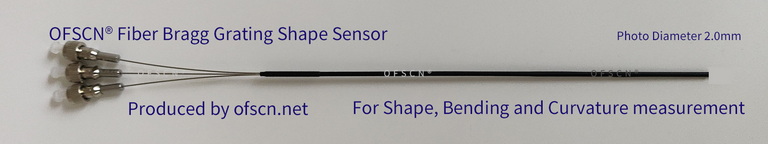
- OFSCN® Fiber Bragg Grating Shape Sensor:
A estrutura do sensor geralmente adota material de base com 3 conjuntos de matrizes de medição de grade de fibra dispostas longitudinalmente em intervalos de 120^\circ ao redor da circunferência. O diâmetro externo convencional varia de 1.5\text{ mm} a 6\text{ mm}. O comprimento do segmento de medição e o espaçamento entre os pontos de medição podem ser personalizados de acordo com os requisitos de resolução espacial. - OFSCN® Multicore Fiber Bragg Gratings / FBG Strings (Bare):
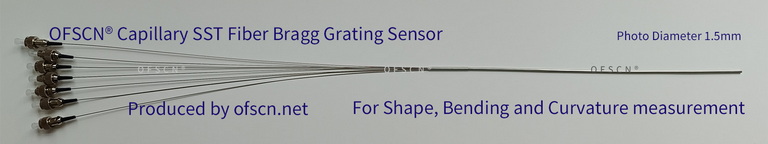
Fornece grades de fibra multicore e componentes de cordas de grade nua multicore para P&D de sensoriamento de forma e curvatura.