Fiber optik neden bir yılan gibi bilgisayarda gerçek zamanlı olarak bükülme şeklini gösterebilir?
Optik mühendisliği ve algılama alanında, bir fiber optik sistemin kendi uzamsal bükülme duruşunu bilgisayar ekranında gerçek zamanlı olarak yeniden oluşturabilmesi Fiber Optik Şekil Sensörü (Fiber Optic Shape Sensor, FOSS) olarak adlandırılır.
Temel fiziksel mekanizma ve algoritmik uygulama gizemli değildir; özünde, malzeme mekaniği gerinim ölçümü, çok eksenli uzamsal fark ayrıştırması ve üç boyutlu diferansiyel geometri sürekli integral yeniden yapılandırmasına dayalı bütünsel bir zincirdir:
Birinci Bölüm: Fiziksel Katman: Bükülme Gerinimi ve Dalga Boyu Kayması
Esnek, ince bir cisim büküldüğünde, malzeme mekaniğinin Euler-Bernoulli kiriş deformasyon teorisine göre:
- Bileşen kesitinde ne gerilme ne de sıkışma yaşayan bir nötr eksen (Neutral Axis) bulunur;
- Bükülmenin dış tarafındaki (dışbükey) malzeme eksenel yönde çekme gerinimine (\\varepsilon > 0) maruz kalır, bu da fiber Bragg ızgarası ölçüm noktasının etkili ızgara periyodunu artırır, kırılma indisini değiştirir ve yansıyan Bragg dalga boyunun uzun dalga boyuna doğru kaymasına (kırmızıya kayma) neden olur;
- Bükülmenin iç tarafındaki (içbükey) malzeme eksenel yönde basınç gerinimine (\\varepsilon < 0) maruz kalır, bu da Bragg dalga boyunun kısa dalga boyuna doğru kaymasına (maviye kayma) neden olur;
- Belirli bir uzamsal konumdaki eksenel gerinim \\varepsilon, nötr eksenden olan dikey uzaklığı d ve yerel bükülme eğriliği \\kappa ile geometrik bir orantılı ilişkiyi sürdürür:
\varepsilon = -\kappa \cdot d = -\frac{d}{R}
Burada R, yerel bükülme eğriliğinin yarıçapıdır.
İkinci Bölüm: Uzamsal Algılama: Çoklu Fiber Çekirdeği/Halka Çoklu Ölçüm Noktası Dik Ayrıştırması
Merkezi olarak simetrik yerleştirilmiş tek bir standart tek modlu fiber, sadece eksenel toplam uzamayı veya küresel sıcaklığı ölçebilir ve uzamsal bükülmenin yön bilgisini algılayamaz. Üç boyutlu uzayda bükülme vektörünü (eğrilik büyüklüğü ve bükülme azimut açısı) benzersiz bir şekilde belirlemek için, uzamsal geometride konik olmayan çok kanallı gerinim algılama yapısı tanıtılmalıdır:
- Yapısal Yerleşim: Genellikle çoklu fiber çekirdekli fiber (Multicore Fiber, MCF) (örneğin, çoklu fiber çekirdekli fiber Bragg ızgaraları) veya çevresel olarak 120° aralıklarla eşit dağıtılmış çoklu fiber dizileri kullanılır.
- Dik Farklandırma: Sensörün aynı eksenel kesitinde, 3 grup ölçüm noktası kesitin farklı azimut açılarında bulunur. Fiber keyfi bir yönde büküldüğünde, 3 grup ızgara sırasıyla farklı derecelerde çekme veya basınç dalga boyu kaymaları üretir. Bu 3 grup ölçüm noktasının göreceli dalga boyu fark denklemleri çözülerek, dış ortam sıcaklığı dalgalanmasının (ortak mod girişimi) giderilmesi ve bu mikro-segmentin yerel bükülme eğriliği \\kappa(s), bükülme yön açısı \\theta(s) ve olası burulma oranı \\tau(s) hassas bir şekilde ayrıştırılması sağlanır.
Üçüncü Bölüm: Algoritma Yeniden Yapılandırması: Diferansiyel Geometri Uzamsal İntegrali
Fiber ekseni boyunca her noktadaki kesitin eğriliği ve yön açısı elde edildikten sonra, bilgisayar yazılımı diferansiyel geometri algoritmaları aracılığıyla uzamsal şekil yeniden yapılandırması gerçekleştirir:
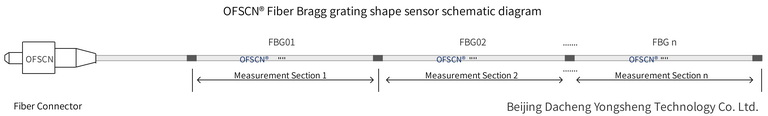
- Uzamsal Sürekli Örnekleme: Fiber ekseni boyunca belirli uzamsal aralıklarla sürekli FBG ızgara ölçüm noktaları (veya ultra yüksek uzamsal çözünürlüklü sürekli optik alanın frekans alanında yansıtılması OFDR teknolojisi) kullanılır.
- Diferansiyel Geometri İntegrali (Frenet-Serret Çerçevesi):
Fiberin kökündeki sabit kelepçe veya taban, bilinen bir koordinat başlangıcı (x_0, y_0, z_0) ve başlangıç teğet yön temel vektörü olarak kabul edilir;
Sürekli teğet vektör aktarım matrisi yöntemi (Transfer Matrix Method) veya Frenet-Serret denklem sistemi aracılığıyla, fiberin yay uzunluğu s boyunca her bölüm için sürekli uzamsal teğet vektörünün birikimli integrali gerçekleştirilir:
\mathbf{r}(s) = \mathbf{r}(0) + \int_0^s \mathbf{T}(u) \, du
- Gerçek Zamanlı Grafik İşleme: Fiber demodülatörü, tüm fiberin dalga boyu verilerini sabit bir örnekleme frekansında toplar, yeniden yapılandırma algoritması milisaniyelerden on milisaniyelere kadar olan süre içinde tüm fiberin uzamsal iskeletinin her noktasının 3B uzamsal koordinatlarını hesaplar, ardından üç boyutlu görselleştirme motoru (OpenGL/DirectX gibi) gerçek zamanlı olarak yeniler ve görüntüler, sonunda fiberin sanki “canlı yılan” gibi fiziksel nesneyle senkronize olarak bükülüp hareket ettiği görsel efektini sunar.
Dördüncü Bölüm: OFSCN® Resmi Ürünleri ve Özellikleri
Beijing Dacheng Yongsheng Technology Co., Ltd., kendi bünyesindeki fiber Bragg ızgara paketleme ve sensör mühendisliği teknolojisine dayanarak ilgili temel ürünleri ve ölçüm bileşenlerini sunmaktadır:
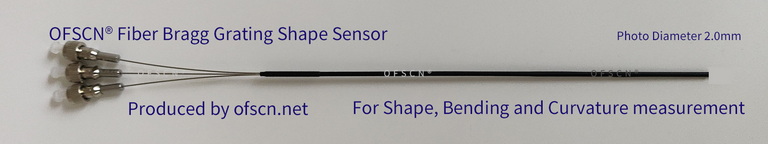
- OFSCN® Fiber Bragg Grating Shape Sensor:
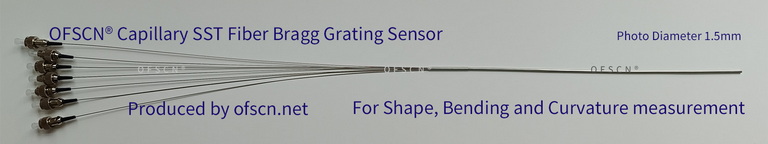
Sensör yapısı genellikle bir taban malzemesi ile çevresel olarak 120° aralıklarla dikey olarak yerleştirilmiş 3 grup fiber Bragg ızgarası ölçüm dizisi kullanır, standart dış çaplar 1,5 mm ila 6 mm arasında değişir, ölçüm bölüm uzunluğu ve ölçüm noktası aralığı uzamsal çözünürlük gereksinimlerine göre özelleştirilebilir. - OFSCN® Multicore Fiber Bragg Gratings / FBG Strings (Bare):
Şekil, bükülme sensörü araştırma ve geliştirme için çoklu fiber çekirdekli fiber Bragg ızgaraları ve çoklu fiber çekirdekli çıplak ızgara dizisi bileşenleri sunar.