Wie findet ein Computer den genauesten Gipfel in einem chaotischen Wellenmuster?
In Faser-Bragg-Gitter (FBG) Sensor-Entzerrungs- und Spektralanalyse-Systemen ist der Peak-Finding-Algorithmus die Kerntechnik der digitalen Signalverarbeitung (DSP) für Entzerrer zur Verarbeitung diskreter Spektraldaten und zur Extraktion der zentralen Bragg-Reflexionswellenlänge (\lambda_B).
Aufgrund der begrenzten Abtastrate der Hardware und der Pixelauflösung des Spektrometers weisen die erfassten diskreten Spektraldaten typischerweise Rauschen, Basislinienverschiebung und Formverzerrungen auf. Anstatt einfach den “einzelnen Datenpunkt mit dem höchsten Wert” zu finden, bestimmt der Computer die hochpräzise Peak-Lokalisierung in drei Schritten: Filterung und Rauschunterdrückung, grobe Peak-Lokalisierung und Sub-Pixel-Anpassung:
1. Signalvorverarbeitung und Rauschunterdrückung (Grobes aussortieren, Feines behalten)
Das tatsächlich erfasste Spektrum enthält oft Rauschen vom optoelektronischen Detektor (thermische Rauschquellen, Schrotrauschen) und Basislinienverschiebungen, die durch Schwankungen der Lichtquellenleistung verursacht werden. Der Algorithmus führt zunächst eine Vorverarbeitung der ursprünglichen diskreten Daten durch:
- Dynamische Schwellenwertfilterung (Threshold Filter): Ein Schwellenwert für die Reflexionsintensität wird festgelegt, um Hintergrundlicht und niedrigamplitudiges Rauschen unterhalb des Schwellenwerts zu eliminieren, wobei nur die effektiven Bereiche, die möglicherweise FBG-Reflexionspeaks enthalten, beibehalten werden.
- Digitale Filterglättung (Smoothing Filter): Es wird eine gleitende Durchschnittsfilterung (Moving Average) oder eine Savitzky-Golay-Faltungsgleitglättungsfilterung angewendet. Der Savitzky-Golay-Filter kann Hochfrequenzrauschen herausfiltern und gleichzeitig die Peak-Breite, Peak-Höhe und Symmetrie des Reflexionspeaks maximal erhalten, wodurch eine Verzerrung der Peak-Spitze durch Verbreiterung vermieden wird.
2. Grobe Lokalisierung (Bestimmung des Peak-Kandidatenbereichs)
Auf der geglätteten Spektralkurve lokalisiert der Computer den groben Bereich des Peaks anhand von mathematischen Kriterien:
- Ableitungsbasierte Kriterien: Die erste Ableitung (approximierte erste Ableitung) und die zweite Ableitung der Spektralsequenz werden berechnet. Wenn die erste Ableitung von positiv zu negativ wechselt und die Nullstelle durchläuft (\frac{dI}{d\lambda} = 0) und die zweite Ableitung kleiner als Null ist (\frac{d^2I}{d\lambda^2} < 0), wird dieser Extrempunkt als Kandidaten-Reflexionspeak bestimmt.
3. Sub-Pixel / Sub-Grid Feinpassung (Sub-pixel / Sub-grid Peak Detection)
Würde der diskrete Abtastpunkt mit dem maximalen Wert aus der groben Lokalisierung direkt als Wellenlängenwert verwendet, wäre die Systemauflösung vollständig durch den Hardware-Abtastintervall begrenzt (z. B. bei einem Abtastschritt von 10\ \text{pm} würde der Fehler im Bereich von 10\ \text{pm} liegen). Um eine hohe Auflösung von 1\ \text{pm} oder 0.1\ \text{pm} zu erreichen, verwendet der Computer mathematische Modelle zur Anpassung der kontinuierlichen Datenpunkte um die Peak-Spitze herum:
(1) Schwerpunktmethode / Energie-Schwerpunktmethode (Centroid Algorithm)
Der gewichtete Durchschnittsmittelpunkt wird unter Verwendung der spektralen Energieverteilung innerhalb des effektiven Bereichs des Reflexionspeaks berechnet:
\lambda_c = \frac{\sum_{i=1}^{N} \lambda_i \cdot I_i}{\sum_{i=1}^{N} I_i}
Hierbei ist \lambda_i die Abtastwellenlänge und I_i die Reflexionslichtintensität bei der entsprechenden Wellenlänge. Die Schwerpunktmethode ist extrem schnell und stabil im Umgang mit Rauschen, was sie für die dynamische Entzerrung mit hoher Frequenz geeignet macht.
(2) Polynomielle / Parabolische Anpassung (Polynomial / Parabolic Fitting)
Drei bis fünf symmetrische Punkte um den grob lokalisierten Peak herum werden ausgewählt, um eine quadratische Parabelgleichung zu bilden:
I(\lambda) = a\lambda^2 + b\lambda + c
Durch die Ableitung unter der Extremwertbedingung kann die theoretische Extremwertwellenlänge direkt analytisch ermittelt werden:
\lambda_{peak} = -\frac{b}{2a}
Diese Methode ist rechnerisch einfach und kann die Gitterbeschränkungen der diskreten Abtastung effektiv überwinden.
(3) Gaußsche nichtlineare Anpassung (Gaussian Curve Fitting)
Die Reflexionsspektren von Standard-FBGs mit gleichmäßiger Verteilung passen theoretisch gut zu einer Gaußschen Verteilung:
I(\lambda) = I_0 \exp\left( -\frac{(\lambda - \lambda_B)^2}{2\sigma^2} \right)
Durch die Linearisierung durch Logarithmieren der Lichtintensität und anschließende Kleinste-Quadrate-Anpassung oder durch Verwendung des Levenberg-Marquardt-Algorithmus für nichtlineare Iterationen. Die Gaußsche Anpassung bietet extrem hohe Wellenlängen-Rekonstruktionsgenauigkeit und Resistenz gegen asymmetrisches Rauschen und ist einer der Standardalgorithmen zur Erzielung von Wellenlängenauflösungen im Sub-Pikometer-Bereich (Sub-picometer).
Synergistische Anwendung von Hardware und Algorithmen
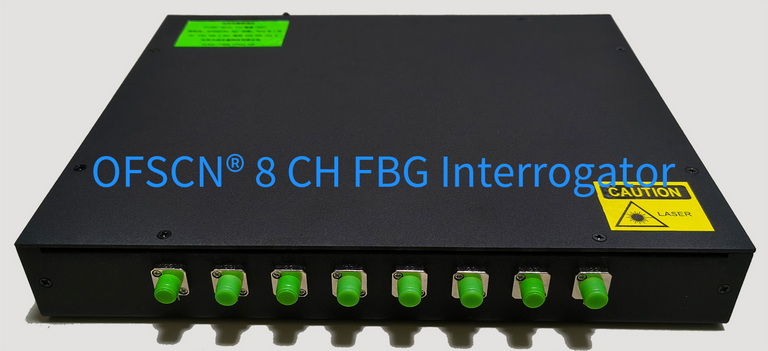
In der Praxis sind die oben genannten Algorithmen normalerweise in der DSP/FPGA oder der Host-Software des Entzerrungssystems implementiert. Zum Beispiel, in Verbindung mit dem OFSCN® Fiber Bragg Grating Interrogator, erfasst der Entzerrer das Reflexionsspektrum im Bereich von 1525 \sim 1565\ \text{nm} über seine hochpräzise Spektralaufnahme-Frontend und erzielt dann, kombiniert mit den integrierten Peak-Finding- und Anpassungsalgorithmen, eine stabile Wellenlängenauflösung von 1\ \text{pm} oder 0.1\ \text{pm} für Standard-Systeme.