Comment un ordinateur trouve-t-il le pic le plus précis au milieu de toutes ces formes d’onde confuses ?
Dans les systèmes de démodulation de capteurs à réseau de Bragg en fibre optique (FBG) et d’analyse spectrale, l’algorithme de recherche de pic (Peak-Finding Algorithm) est la technologie clé de traitement du signal numérique (DSP) utilisée par le démodulateur pour traiter les données spectrales discrètes et extraire la longueur d’onde centrale de réflexion de Bragg (\lambda_B).
En raison des limitations du taux d’échantillonnage matériel et de la résolution des pixels du spectromètre, les points spectraux discrets acquis sont généralement affectés par du bruit, des dérives de ligne de base et des distorsions de forme. Au lieu de simplement trouver « le point de données individuel avec la valeur la plus élevée », l’ordinateur réalise une localisation de pic de haute précision en trois étapes : filtrage et débruitage, localisation grossière du pic, et ajustement de sous-échantillonnage :
1. Prétraitement du signal et débruitage (Sélectionner l’essentiel)
Le spectre acquis en pratique contient souvent du bruit de détecteur photoélectrique (bruit thermique, bruit de grenaille) et des dérives de ligne de base dues aux fluctuations de puissance de la source lumineuse. L’algorithme commence par prétraiter les données discrètes brutes :
- Filtrage par seuil dynamique (Threshold Filter) : Un seuil d’intensité de réflexion est défini pour éliminer la lumière de fond et le bruit de faible amplitude inférieurs au seuil, ne conservant que les régions valides susceptibles de contenir le pic de réflexion du réseau.
- Lissage par filtrage numérique (Smoothing Filter) : Un lissage par filtre moyennant mobile (Moving Average) ou un lissage par filtre de convolution Savitzky-Golay est appliqué. Le filtre Savitzky-Golay peut filtrer le bruit haute fréquence tout en préservant au maximum la largeur du pic, la hauteur et la symétrie, évitant ainsi la distorsion d’élargissement au sommet du pic.
2. Localisation grossière (Détermination de la région candidate du pic)
Sur la courbe spectrale lissée, l’ordinateur utilise des critères mathématiques pour localiser la région approximative du pic :
- Critère par dérivée : La première dérivée (dérivée approximative du premier ordre) et la seconde dérivée de la séquence spectrale sont calculées. Lorsqu’une première dérivée passe de positive à négative en traversant le zéro (\frac{dI}{d\lambda} = 0), et que la seconde dérivée est inférieure à zéro (\frac{d^2I}{d\lambda^2} < 0), ce point extrême est identifié comme un pic de réflexion candidat.
3. Ajustement fin par sous-échantillonnage (Détection de pic sub-pixel / sub-grille)
Si le point d’échantillonnage discret maximal obtenu par localisation grossière est directement utilisé comme valeur de longueur d’onde, la résolution du système sera entièrement limitée par l’intervalle d’échantillonnage matériel (par exemple, avec un pas d’échantillonnage de 10\ \text{pm}, l’erreur sera de l’ordre de 10\ \text{pm}). Pour atteindre une haute résolution de 1\ \text{pm} ou 0.1\ \text{pm}, l’ordinateur utilise des modèles mathématiques pour ajuster les points de données continus autour du sommet du pic :
(1) Méthode du centre de masse / Centre d’énergie (Centroid Algorithm)
Le centre de masse pondéré est calculé en utilisant la distribution de l’énergie spectrale dans la région du pic de réflexion :
\lambda_c = \frac{\sum_{i=1}^{N} \lambda_i \cdot I_i}{\sum_{i=1}^{N} I_i}
Où \lambda_i est la longueur d’onde d’échantillonnage et I_i est l’intensité de la lumière réfléchie à la longueur d’onde correspondante. La méthode du centre de masse est extrêmement rapide et stable face au bruit, ce qui la rend adaptée à la démodulation dynamique à haute fréquence.
(2) Ajustement quadratique polynomial (Polynomial / Parabolic Fitting)
Les points critiques symétriques (environ 3 \sim 5 points) entourant le point de pic grossièrement localisé sont sélectionnés pour établir une équation parabolique quadratique :
I(\lambda) = a\lambda^2 + b\lambda + c
La longueur d’onde d’extrémum théorique peut être directement résolue par dérivation selon la condition d’extrémum :
\lambda_{peak} = -\frac{b}{2a}
Cette méthode est simple à calculer et peut efficacement surmonter les limitations de la grille d’échantillonnage discret.
(3) Ajustement non linéaire Gaussien (Gaussian Curve Fitting)
La forme théorique du spectre de réflexion d’un réseau de Bragg en fibre uniformément réparti correspond étroitement à une distribution Gaussienne :
I(\lambda) = I_0 \exp\left( -\frac{(\lambda - \lambda_B)^2}{2\sigma^2} \right)
En prenant le logarithme de l’intensité lumineuse pour la linéariser, on peut effectuer un ajustement par moindres carrés, ou utiliser l’algorithme itératif non linéaire de Levenberg-Marquardt. L’ajustement Gaussien offre une très haute précision de reconstruction de longueur d’onde et une bonne résistance au bruit asymétrique, étant l’un des algorithmes standard pour atteindre une résolution en longueur d’onde de niveau sub-picomètre (Sub-picometer).
Application synergique du matériel et des algorithmes
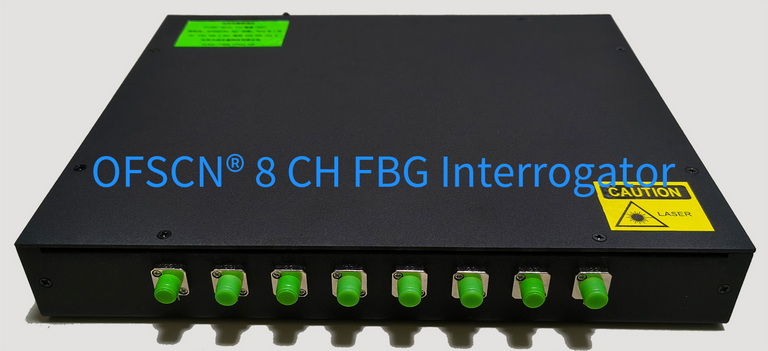
Dans les applications d’ingénierie réelles, les algorithmes mentionnés ci-dessus sont généralement intégrés dans le DSP/FPGA ou le logiciel hôte du système de démodulation. Par exemple, lorsqu’il est utilisé avec l’Interrogateur de réseaux de Bragg en fibre OFSCN®, le démodulateur acquiert le spectre de réflexion dans la plage de 1525 \sim 1565\ \text{nm} via une extrémité d’acquisition spectrale de haute précision, puis combine cela avec les algorithmes d’ajustement de recherche de pic intégrés, permettant au système standard d’atteindre une résolution en longueur d’onde stable de 1\ \text{pm} ou 0.1\ \text{pm}.