Lorsqu’on mesure la déformation, la température change également. Les données seront-elles faussées ? Pourquoi est-ce « l’ennemi juré » de tous les capteurs à fibre optique ?
Dans le domaine des technologies de détection par fibre optique, le terme « sensibilité croisée » (Cross-Sensitivity) désigne un phénomène physique fondamental. En termes simples : lorsque vous mesurez la déformation (déformation mécanique), si la température ambiante change également, les données mesurées seront inévitablement perturbées ; sans compensation et découplage de la température, les données subiront de graves erreurs, voire une distorsion complète.
C’est également le mécanisme physique commun auquel sont confrontés presque tous les capteurs basés sur le principe des guides d’ondes optiques en dioxyde de silicium. Voici une analyse sous trois angles : principe physique sous-jacent, analyse quantitative des erreurs et solution d’ingénierie pour le découplage :
I. Pourquoi la sensibilité croisée se produit-elle ? (Principe physique)
La longueur d’onde centrale de réflexion \lambda_B d’une fibre optique à réseau de Bragg (FBG) est déterminée par la condition de Bragg :
\lambda_B = 2 n_{\text{eff}} \Lambda
où n_{\text{eff}} est l’indice de réfraction effectif du cœur de la fibre et \Lambda est la période du réseau.
Lorsque l’environnement extérieur change, la dérive relative de la longueur d’onde \frac{\Delta \lambda_B}{\lambda_B} dépend de la différentielle totale des dérivées partielles de n_{\text{eff}} et \Lambda :
\frac{\Delta \lambda_B}{\lambda_B} = \left( \frac{1}{\Lambda} \frac{\partial \Lambda}{\partial \varepsilon} + \frac{1}{n_{\text{eff}}} \frac{\partial n_{\text{eff}}}{\partial \varepsilon} \right) \Delta \varepsilon + \left( \frac{1}{\Lambda} \frac{\partial \Lambda}{\partial T} + \frac{1}{n_{\text{eff}}} \frac{\partial n_{\text{eff}}}{\partial T} \right) \Delta T
Après simplification, cela peut être exprimé comme la superposition de deux réponses physiques :
\Delta \lambda_B = K_{\varepsilon} \cdot \Delta \varepsilon + K_T \cdot \Delta T
-
Effet de déformation (réponse mécanique) :
- L’étirement mécanique modifie l’espacement géométrique du réseau \Lambda ;
- L’effet Poisson et l’effet photoélastique modifient l’indice de réfraction n_{\text{eff}} .
- Le coefficient de sensibilité à la déformation est K_{\varepsilon} (environ 1.2 \text{ pm}/\mu\varepsilon pour une fibre nue à température ambiante dans la bande de 1550 \text{ nm} ).
-
Effet thermique (réponse en température) :
- L’effet de dilatation thermique modifie l’espacement géométrique du réseau \Lambda ;
- L’effet thermo-optique modifie l’indice de réfraction n_{\text{eff}} (dans les fibres de silice, l’effet thermo-optique domine, contribuant généralement à plus de 85%).
- Le coefficient de sensibilité à la température est K_T (environ 10 \sim 11 \text{ pm}/^\circ\text{C} pour une fibre nue à température ambiante dans la bande de 1550 \text{ nm} ).
Le conflit fondamental : Le seul résultat physique que le démodulateur détecte est le déplacement total de la longueur d’onde \Delta \lambda_B . Le démodulateur lui-même ne peut pas distinguer si ce déplacement de quelques picomètres ( \text{pm} ) provient de la déformation causée par la force sur la structure mesurée ou de la variation de la température ambiante. C’est ce qu’on appelle la « sensibilité croisée entre la température et la déformation ».
II. Pourquoi est-ce considéré comme « l’ennemi juré » des capteurs à fibre optique ? (Comparaison quantitative en ingénierie)
On l’appelle « ennemi juré » car l’amplitude de la dérive de longueur d’onde causée par la température est beaucoup plus grande que celle causée par une micro-déformation.
- Relation de conversion des données :
Prenons l’exemple d’une grille de fibre optique monomode conventionnelle :- Une déformation de 1 \ \mu\varepsilon (micro-déformation) produit une dérive de longueur d’onde d’environ 1.2 \text{ pm} ;
- Une variation de température de 1^\circ\text{C} produit une dérive de longueur d’onde d’environ 10 \text{ pm} ;
- Cela signifie que : une fluctuation de la température ambiante de seulement 1^\circ\text{C} entraînera une fausse lecture de déformation d’environ 8.3 \ \mu\varepsilon !
Dans les applications d’ingénierie extérieure sans contrôle de température (par exemple, la surveillance de ponts, de voies ferrées, de barrages ou de pipelines), les variations de température diurnes et nocturnes peuvent facilement atteindre 10^\circ\text{C} \sim 20^\circ\text{C} . La dérive de déformation erronée introduite par celles-ci peut dépasser 80 \sim 160 \ \mu\varepsilon , tandis que les seuils réels de déformation pour l’alerte de surveillance de l’état des structures se situent souvent dans la plage de quelques dizaines de micro-déformations. Par conséquent, sans découplage, les données de mesure seront complètement déformées.
Non seulement pour les FBG, mais aussi dans les capteurs à fibre optique distribuée (tels que BOTDR / BOTDA basés sur la diffusion de Brillouin, OFDR basés sur la diffusion de Rayleigh), le décalage de fréquence ou la phase de la lumière diffusée sont simultanément modulés par la température et la déformation. La sensibilité croisée est une contrainte physique fondamentale à laquelle toute l’industrie est confrontée.
III. Schémas d’ingénierie pour le découplage et la compensation
L’idée fondamentale pour éliminer la sensibilité croisée est de construire un système d’équations linéaires à deux variables pour réaliser le découplage mathématique. La méthode la plus fiable et la plus largement utilisée dans l’industrie est la méthode du capteur de référence (compensation de température externe sans contrainte).
1. Principe de compensation par différence de double capteur
Près du point de mesure de la déformation, deux capteurs de grille de fibre optique adjacents sont déployés :
- Capteur 1 (capteur de déformation) : Fixé solidement par collage ou fixation mécanique à la structure soumise à la charge, il subit à la fois la déformation mécanique et la température ambiante. Le déplacement de la longueur d’onde est :\Delta \lambda_1 = K_{\varepsilon 1} \Delta \varepsilon + K_{T1} \Delta T
- Capteur 2 (capteur de température) : Utilise une structure d’encapsulation sans contrainte, ne détecte que la température ambiante, et n’est pas affecté par la déformation mécanique de la pièce mesurée. Son déplacement de longueur d’onde est :\Delta \lambda_2 = K_{T2} \Delta T
Le découplage de la déformation réelle de la structure est ainsi obtenu :
\Delta \varepsilon = \frac{\Delta \lambda_1 - \frac{K_{T1}}{K_{T2}} \Delta \lambda_2}{K_{\varepsilon 1}}
IV. Produits phares officiels et références de sélection
Dans la conception réelle de la structure du capteur, Beijing Dacheng Yongsheng Technology Co., Ltd. (OFSCN®) utilise des architectures d’encapsulation physique radicalement différentes pour les capteurs de déformation et de température :
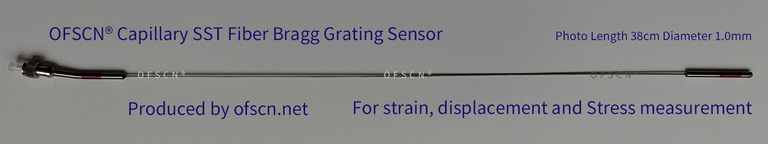
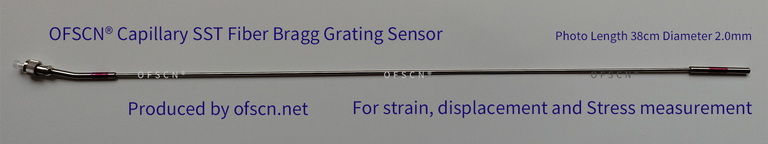
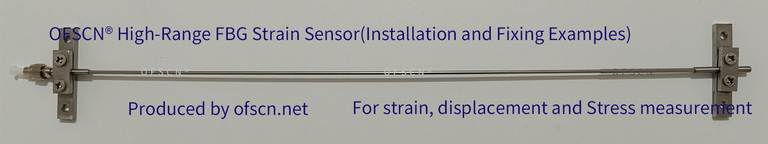
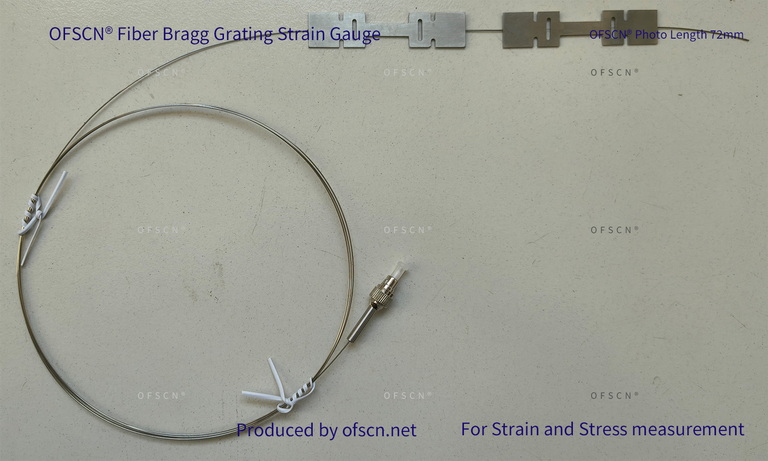
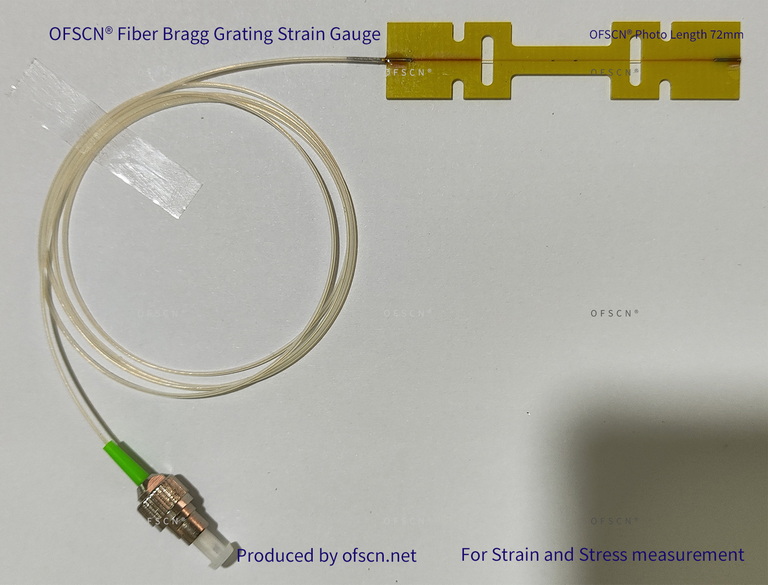
- Extrémité de mesure de déformation (transfert de déformation rigide) :
La fibre à l’intérieur du capteur de déformation et le tube extérieur en alliage ou le substrat doivent être étroitement fixés pour réaliser un transfert de déformation sans perte de la structure mesurée vers le cœur de la fibre optique.
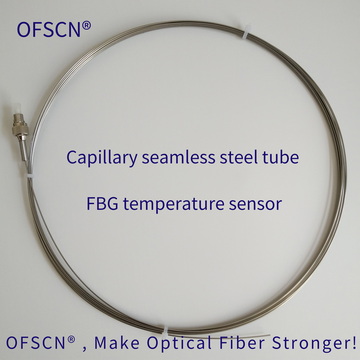
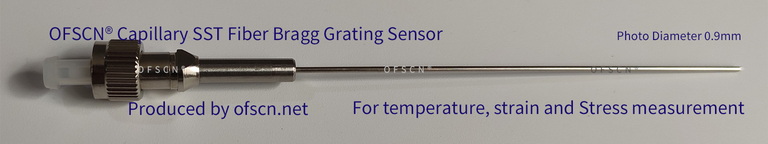
- Extrémité de compensation de température (protection flottante sans contrainte) :
La grille à l’intérieur du capteur de température doit être en état de suspension ou de libre expansion. Le tube extérieur supporte la charge et la friction externes, garantissant que la fibre interne est dans un état de « contrainte mécanique nulle », ne répondant qu’au champ de température.
Résumé technique :
Bien que les capteurs de déformation puissent être personnalisés avec des grilles de compensation de température intégrées, pour les applications d’ingénierie de haute précision, il est recommandé d’utiliser un capteur de température à grille de fibre optique externe encapsulé sans contrainte, placé dans la même zone de température pour la compensation. Cette méthode permet d’éviter au maximum l’asymétrie de dilatation thermique du boîtier d’encapsulation du capteur de déformation qui se transmettrait à la zone de grille de compensation, afin d’obtenir des données de déformation réelles d’une plus grande précision.