Est-il possible d’amplifier les micro-déformations d’un facteur 10 par encapsulage de structure avant la mesure ?
La mesure des micro-déformations par amplification (par exemple, 10 fois) grâce à une structure d’encapsulation est tout à fait réalisable et couramment utilisée en conception de mécanismes et en ingénierie des structures dans le domaine de la technologie des capteurs à réseau de Bragg dans la fibre optique (FBG). Cette technique est généralement appelée « démultiplication mécanique de la mesure d’effort basée sur un rapport de longueurs d’entraxe » ou « amplification mécanique de la déformation ».
I. Principe physique : Amplification de la déformation basée sur le rapport des entraxes
La déformation est une quantité physique relative sans dimension ( \epsilon = \frac{\Delta L}{L} ). L’idée fondamentale pour amplifier la déformation est de concentrer le déplacement absolu sur une longue portée et de le transmettre aux éléments sensibles sur une courte portée.
Le modèle physique est le suivant :
-
Déformation moyenne du substrat :
Soit L_{anchor} l’entraxe entre deux points d’ancrage (points fixes) sur la structure de base mesurée. Lorsque la base subit une légère déformation sous l’effet de la force, le déplacement absolu entre les deux points est \Delta L . La déformation moyenne réelle du substrat, \epsilon_{substrate} , est alors :
\epsilon_{substrate} = \frac{\Delta L}{L_{anchor}} -
Déformation de la section sensible du capteur :
Dans la conception de l’encapsulation du capteur, la fibre optique à réseau de Bragg (FBG) réelle ou l’élément sensible est suspendu et fixé dans une section de mesure élastique de longueur plus courte (sa longueur effective de déformation est L_{sensor} ). Grâce à une tige de liaison rigide ou à un boîtier, le déplacement absolu \Delta L entre les deux points d’ancrage est transmis sans perte à cette courte section de mesure. La déformation réelle subie par le réseau de Bragg dans la fibre optique, \epsilon_{sensor} , est alors :
\epsilon_{sensor} = \frac{\Delta L}{L_{sensor}} -
Coefficient d’amplification de la déformation :
Le rapport entre la déformation sur l’élément sensible et la déformation réelle du substrat (c’est-à-dire le coefficient d’amplification, M ) est :
M = \frac{\epsilon_{sensor}}{\epsilon_{substrate}} = \frac{L_{anchor}}{L_{sensor}}
Conclusion : Pour obtenir un facteur d’amplification de la déformation de 10 fois (c’est-à-dire M = 10 ), il suffit de concevoir la structure de telle sorte que l’entraxe d’ancrage du capteur, L_{anchor} , soit 10 fois supérieur à la longueur de la section de déformation interne, L_{sensor} . Par exemple : l’entraxe des supports d’ancrage est conçu pour être de 100\text{ mm} , tandis que la longueur de la section de fibre optique à réseau de Bragg réellement étirée est conçue pour être de 10\text{ mm} .
II. Défis d’ingénierie clés et limitations physiques
Bien que la conception de la proportion géométrique soit très simple, dans les applications d’ingénierie réelles, les effets physiques et mécaniques suivants doivent être strictement évalués et résolus, sinon les résultats de mesure seront gravement faussés :
-
Contrainte de rigidité et effet de charge (Stiffness Constraint & Loading Effect)
Le capteur et le boîtier d’encapsulation ont leur propre rigidité à la flexion/traction.- Si la rigidité de l’objet mesuré (par exemple, une grande poutre en acier, un barrage en béton) est extrêmement élevée, la contrainte du capteur sur le substrat est négligeable, et le déplacement absolu \Delta L peut être transmis à près de 100 %.
- Si l’objet mesuré est mince ou mou (par exemple, une plaque mince en matériau composite, une pièce en plastique, un milieu géotechnique), la haute rigidité de l’encapsulation du capteur restreindra la déformation locale du substrat (provoquant un « verrouillage de rigidité » ou un décalage de cisaillement), entraînant un déplacement réel transmis au capteur, \Delta L' , bien inférieur au \Delta L dans un état idéal sans contrainte, ce qui entraînera une réduction significative du facteur d’amplification réel.
-
Compression de l’étendue de mesure (Range Compression)
La déformation d’étirement de la fibre optique en dioxyde de silicium (quartz) a une limite physique. La limite de déformation de sécurité de travail à long terme pour la fibre monomode se situe généralement entre 3000\ \mu\epsilon et 10000\ \mu\epsilon (soit une déformation d’environ 0,3\% à 1\% ).
Étant donné que la déformation est amplifiée 10 fois, cela signifie que l’étendue de mesure maximale de la base est compressée à \frac{1}{10} de sa valeur d’origine. Par exemple, si la limite de déformation de la fibre optique est de 10000\ \mu\epsilon , dans une structure avec une amplification de 10 fois, la déformation maximale mesurable de la base ne pourra pas dépasser 1000\ \mu\epsilon . -
Amplification synchrone sensible aux variations de température (Thermal Cross-Sensitivity)
Les capteurs à réseau de Bragg dans la fibre optique sont sensibles à la fois à la température et à la déformation. Lorsque des matériaux à coefficient de dilatation thermique élevé, tels que l’acier inoxydable ou les alliages d’aluminium, sont utilisés comme mécanisme d’amplification du transfert de déplacement, le déplacement dû à la dilatation thermique du boîtier causé par les changements de température sera également amplifié 10 fois sur le réseau de Bragg dans la fibre optique. Cela provoquera une fausse déformation thermique importante, qui doit être décuplée en temps réel à l’aide d’une structure de compensation de température très précise et indépendante ou d’un canal de température.
III. Produits et technologies OFSCN® (大成永盛) associés
Dans la gamme de produits clés d’OFSCN®, nous proposons plusieurs capteurs de déformation et de déplacement conçus pour différentes rigidités, entraxes et scénarios d’application. En personnalisant leur entraxe (longueur de la section de mesure) ou leur structure de déformation élastique, vous pouvez répondre à diverses exigences de mesure de déformation :
-
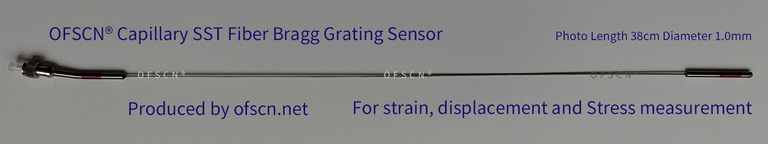
Capteur de déformation à réseau de Bragg dans la fibre optique encapsulé dans un tube en alliage OFSCN® (OFSCN® Alloy Tube Packaged Fiber Bragg Grating strain sensor) :
Ce produit utilise un tube en alliage hautement élastique pour un encapsulage sans colle, et la longueur de sa section de mesure peut être personnalisée de manière flexible entre 10\text{ cm} et 2\text{ m} . En ajustant différentes longueurs d’ancrage fixes, il peut être associé à des structures d’installation mécaniques spécifiques pour réaliser une conversion de déformation à haute sensibilité.
Lien vers la page produit -
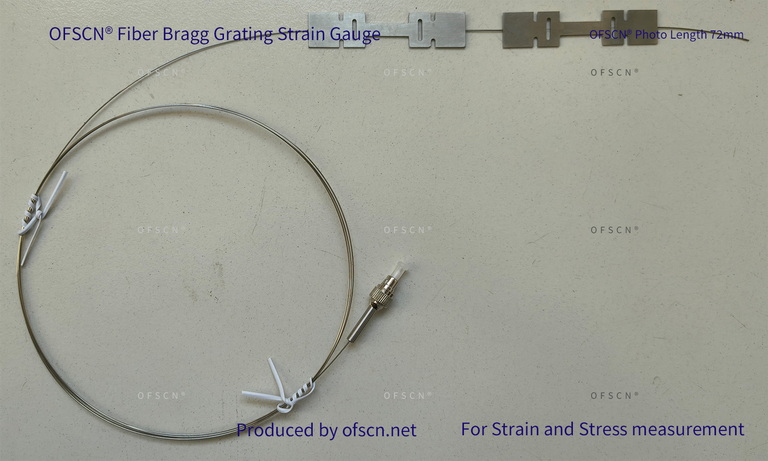
Jauge de déformation à réseau de Bragg dans la fibre optique OFSCN® (OFSCN® Fiber Bragg Grating Strain Gauge) :
Il s’agit d’une fibre optique à réseau de Bragg encapsulée dans une pièce d’acier inoxydable ou d’alliage d’aluminium en forme de I, avec des longueurs de jauge de déformation disponibles de 3,6\text{ cm} , 7,2\text{ cm} , 10,8\text{ cm} . Les deux extrémités de la forme en I sont les zones d’installation d’ancrage, et la partie centrale est la zone de déformation sensible. C’est une conception typique d’équilibre entre la rigidité structurelle et le rapport de transmission de déplacement.
Lien vers la page produit -
Capteur de déformation à réseau de Bragg dans la fibre optique à très grande étendue de mesure OFSCN® (OFSCN® Ultra-Large Range Fiber Bragg Grating Strain Sensor) :
Si la déformation de l’objet mesuré est extrêmement importante (par exemple, une grande déformation de 3\% à 40\% ), afin d’éviter la rupture de la fibre optique, une encapsulation de type « réduction de déformation » ou « atténuation de déplacement ultra-large » est nécessaire.
Lien vers la page produit
Images officielles des produits standards
En résumé, la solution d’amplification de la micro-déformation par 10 fois via une structure d’encapsulation est théoriquement et pratiquement réalisable. La méthode d’amplification mécanique la plus stable et la plus facile à étalonner en usine est basée sur le principe physique du rapport des entraxes (l’entraxe d’ancrage est supérieur à la longueur de déformation réelle de la fibre optique). Lors de la mise en œuvre, il est recommandé de vérifier l’efficacité de la transmission du déplacement en fonction de la rigidité (module d’élasticité) du matériau de base mesuré afin de garantir l’exactitude des données de mesure finales.