Почему оптоволокно может в реальном времени отображать свою изогнутую форму на компьютере, подобно змее?
В области оптики и сенсорики система, способная в реальном времени воспроизводить свою пространственную кривизну на экране компьютера, называется оптоволоконным датчиком формы (Fiber Optic Shape Sensor, FOSS).
Его основная физическая механика и алгоритмы реализации не являются таинственными; по сути, это полный цикл, основанный на измерении деформации по механике материалов, многоосевом пространственном разделении разностей и трехмерной дифференциальной геометрической непрерывной интегральной реконструкции:
I. Физический уровень: деформация изгиба и смещение длины волны оптического сигнала
Когда упругий тонкий элемент изгибается, согласно теории деформации балки Эйлера-Бернулли по механике материалов:
- На поперечном сечении элемента существует нейтральный слой (Neutral Axis), который не подвергается растяжению или сжатию;
- Внешняя сторона изгиба (выпуклая) подвергается деформации растяжения ( \varepsilon > 0 ) вдоль оси. Эффективный период решетки точки измерения оптоволоконной решетки увеличивается, показатель преломления изменяется, что приводит к смещению отраженной длины волны Брэгга в сторону более длинных волн (красное смещение);
- Внутренняя сторона изгиба (вогнутая) подвергается деформации сжатия ( \varepsilon < 0 ) вдоль оси, что приводит к смещению длины волны Брэгга в сторону более коротких волн (синее смещение);
- Ось деформации \varepsilon в определенной пространственной точке связана с расстоянием d от нейтрального слоя и локальной кривизной изгиба \kappa следующим геометрическим соотношением:
\varepsilon = -\kappa \cdot d = -\frac{d}{R}
где R — радиус кривизны локального изгиба.
II. Пространственное восприятие: ортогональное разделение многожильных / кольцевых многоточечных измерений
Обычное одномодовое оптоволокно, расположенное вдоль центральной симметрии, может измерять только общее осевое удлинение или глобальную температуру, но не может воспринимать направленность пространственного изгиба. Чтобы однозначно определить вектор изгиба (величину кривизны и азимутальный угол изгиба) в трехмерном пространстве, необходимо ввести неколлинеарную многоканальную структуру восприятия деформации с геометрической точки зрения:
- Структура размещения:Обычно используется многожильное оптоволокно (Multicore Fiber, MCF) (например, многожильные оптоволоконные решетки) или массив из нескольких оптоволокон, равномерно распределенных с интервалом 120^\circ по окружности.
- Ортогональное дифференцирование:На одном осевом поперечном сечении датчика 3 группы точек измерения расположены на разных азимутальных углах внешней границы сечения. Когда оптоволокно изгибается в любом направлении, 3 группы решеток генерируют разную степень смещения длины волны растяжения или сжатия. Путем решения системы дифференциальных уравнений относительного смещения длины волны этих 3 групп точек измерения можно устранить влияние внешних температурных колебаний окружающей среды (общей помехи) и точно разделить локальную кривизну изгиба \kappa(s), угол направления изгиба \theta(s) и возможную крутильную деформацию \tau(s) этого микросегмента.
III. Алгоритмическая реконструкция: дифференциальная геометрическая интеграция в пространстве
Получив кривизну и угол направления каждого поперечного сечения вдоль оси оптоволокна, программное обеспечение компьютера использует алгоритмы дифференциальной геометрии для реконструкции пространственной формы:
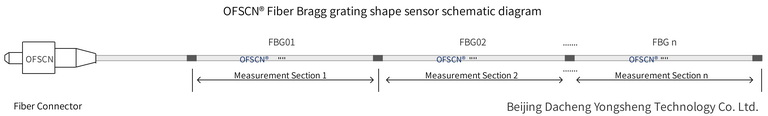
- Пространственная непрерывная выборка:Непрерывные точки измерения решеток FBG располагаются вдоль оси оптоволокна с определенным пространственным интервалом (или используется технология OFDR с непрерывным оптическим частотным рефлектометром с сверхвысоким пространственным разрешением).
- Дифференциальная геометрическая интеграция (репер Френе-Серре):
С использованием фиксированного зажима или основания у основания оптоволокна в качестве известной начальной точки координат (x_0, y_0, z_0) и начальной базисной матрицы касательного вектора;
Путем последовательного интегрирования накопления касательных векторов в пространстве вдоль дуги оптоволокна s с помощью алгоритма матрицы передачи непрерывных касательных векторов (Transfer Matrix Method) или системы уравнений Френе-Серре:
\mathbf{r}(s) = \mathbf{r}(0) + \int_0^s \mathbf{T}(u) \, du
- Рендеринг графики в реальном времени:Демультиплексор оптоволокна собирает данные о длине волны всего оптоволокна с фиксированной частотой дискретизации, а алгоритм реконструкции рассчитывает 3D-координаты каждой точки пространственного каркаса всего оптоволокна за несколько миллисекунд до десятков миллисекунд. Затем трехмерный движок визуализации (например, OpenGL/DirectX) обновляет отображение в реальном времени, в конечном итоге представляя визуальный эффект, подобный «живой змее», синхронно изгибающейся и движущейся вместе с объектом.
IV. Официальные сопутствующие продукты и спецификации OFSCN®
Beijing Dacheng Yongsheng Technology Co., Ltd. предлагает сопутствующие ключевые продукты и измерительные компоненты, основанные на собственной технологии инкапсуляции оптоволоконных решеток и инженерной технологии датчиков:
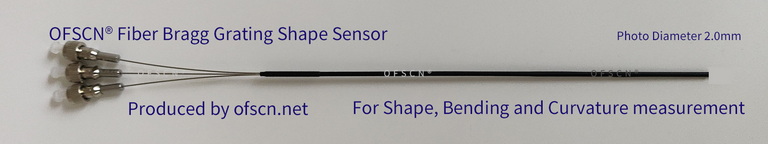
- OFSCN® Fiber Bragg Grating Shape Sensor:
Сенсорная конструкция обычно использует основной материал и 3 группы массивов оптоволоконных решеток, расположенных продольно с интервалом 120^\circ по окружности. Стандартные внешние диаметры охватывают от 1.5\text{ мм} до 6\text{ мм}. Длина измерительного участка и расстояние между точками измерения могут быть настроены в соответствии с требованиями к пространственному разрешению. - OFSCN® Multicore Fiber Bragg Gratings / FBG Strings (Bare):
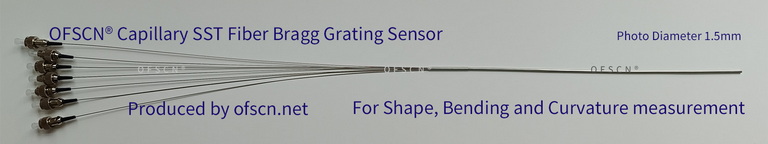
Предлагаются многожильные оптоволоконные решетки и многожильные элементы FBG String для исследований и разработок датчиков формы и изгиба.