Как можно объединить три оптоволокна, чтобы они могли определять, как они изгибаются?
Объединение трех (или более) оптических волокон для определения трехмерной формы изгиба относится к области основных технологий волоконно-оптического зондирования формы (Fiber Optic Shape Sensing). Основной физический принцип заключается в использовании неосевых градиентов деформации (Strain Gradient), возникающих при изгибе материала.
I. Принцип физического зондирования
Когда гибкая структура изгибается:
- Нейтральная ось (Neutral Axis): Расположена в центре поперечного сечения, ее длина остается неизменной, а деформация равна нулю.
- Растяжение снаружи и сжатие внутри: Эксцентричные положения на внешней стороне изгиба испытывают растягивающее напряжение, вызывая положительную деформацию (растяжение +\varepsilon ); эксцентричные положения на внутренней стороне изгиба испытывают сжимающее напряжение, вызывая отрицательную деформацию (сжатие -\varepsilon ).
Одно оптическое волокно может измерять только одноосную осевую деформацию растяжения/сжатия и не может определить физическое направление изгиба. Чтобы полностью определить кривизну (Curvature \kappa) и угол изгиба (Bending Angle \theta) в двумерной плоскости или трехмерном пространстве, необходимо разместить как минимум 3 оптических волокна в одном поперечном сечении, не находящиеся на одной линии и отклоняющиеся от нейтральной оси (или использовать многожильное волокно (Multicore Fiber) с более чем 3 эксцентричными сердечниками).
II. Ключевые технологические элементы инкапсуляции для трехволоконного зондирования формы
Для идеального скрепления трех оптических волокон и точного определения изгиба, при инженерной инкапсуляции необходимо решить следующие четыре основные проблемы:
1. Симметричная конфигурация геометрического сечения (пространственный угол 120^\circ)
Три оптических волокна должны быть симметрично расположены по окружности центрального основания (например, гибкой тонкой нити из сплава, стержня из полимерного сердечника и т. д.) с интервалом 120^\circ или параллельно встроены. Эта геометрическая симметрия обеспечивает математическое решение для ортогонального разделения направлений при расчете трехмерных деформаций.
2. Передача сдвиговой деформации без проскальзывания (жесткий слой отверждения)
Между оптическим волокном и базовой структурой должны использоваться специальные клеи с высоким модулем сдвига или процессы непрерывной полимерной композитной инкапсуляции для плотного отверждения. Относительное проскальзывание между оптическим волокном и основанием строго запрещено. Если существует небольшое относительное смещение на границе раздела, микродеформация, вызванная изгибом, не сможет быть без потерь передана в светочувствительные элементы (например, оптические решетки FBG) внутри оптического волокна.
3. Точное выравнивание продольных измерительных точек (массивы FBG)
На трех оптических волокнах положение измерительных участков оптических решеток (FBG), нанесенных в продольной оси (ось z), должно быть строго выровнено. При расчете параметров изгиба для данного поперечного сечения алгоритм должен извлекать данные о сдвиге длины волны от трех оптических волокон в одной и той же продольной позиции z_i.
4. Разделение температуры и деформации (подавление общего режима)
Изменения температуры окружающей среды вызывают изотропное тепловое расширение материала оптического волокна, создавая эквивалентную тепловую деформацию (сигнал общего режима) на трех оптических волокнах. Изгиб вызывает дифференциальную деформацию противоположных направлений (растяжение снаружи, сжатие внутри). Путем вычисления разности деформаций на трех оптических волокнах в одном поперечном сечении можно естественным образом устранить помехи от дрейфа температуры окружающей среды и реализовать чистое измерение изгиба без перекрестной чувствительности к температуре.
III. Математическая модель трехмерной реконструкции формы
В одном поперечном сечении z осевые деформации, измеренные тремя оптическими волокнами, обозначаются как \varepsilon_1(z), \varepsilon_2(z) и \varepsilon_3(z) соответственно.
Согласно геометрическим соотношениям механики материалов, можно вычислить кривизну \kappa(z) в этой точке:
\kappa(z) = \frac{2}{3r} \sqrt{\varepsilon_1^2 + \varepsilon_2^2 + \varepsilon_3^2 - \varepsilon_1\varepsilon_2 - \varepsilon_2\varepsilon_3 - \varepsilon_3\varepsilon_1}
(где r - эксцентричный радиус оптического волокна от нейтральной оси поперечного сечения)
Одновременно вычисляется угол направления изгиба \theta(z):
\theta(z) = \arctan\left( \frac{\sqrt{3}(\varepsilon_3 - \varepsilon_2)}{2\varepsilon_1 - \varepsilon_2 - \varepsilon_3} \right)
Интегрируя непрерывные кривизну \kappa(z) и угол \theta(z) вдоль длины оптического волокна (например, с использованием вывода на основе реперов Френе-Серре или метода передаточных матриц), можно полностью реконструировать реальную форму изгиба и геометрическую траекторию всего оптоволоконного датчика в трехмерном пространстве.
IV. Связанные продукты и решения OFSCN®
Beijing Dacheng Yongsheng Technology Co., Ltd. (OFSCN®) на основе технологии инкапсуляции оптических решеток предлагает стандартизированные и индивидуальные продукты для зондирования формы и многоосевого измерения деформации:
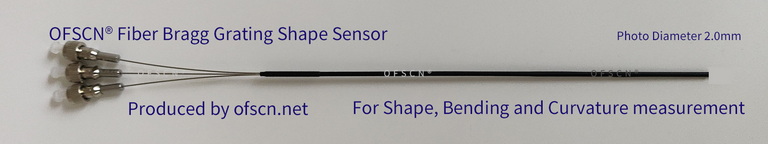
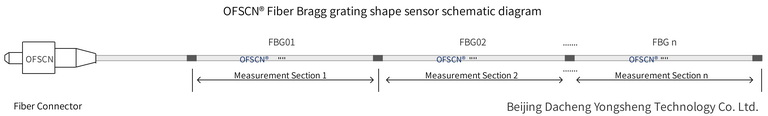
1. Оптический волоконный датчик формы
Используя полимерные и эластичные сплавы для композитной инкапсуляции, прецизионно отверждаются многоканальные датчики FBG для мониторинга изгиба и положения гибких структур.
Оптический волоконный датчик формы OFSCN®
2. Многожильные оптические решетки
Использование одного многожильного оптического волокна (MCF) и нанесение на различные сердечники массива оптических решеток значительно уменьшает внешний диаметр блока датчика многоосевой деформации и отклонение нейтральной оси изгиба.
OFSCN® Многожильное оптическое волокно / цепочка FBG
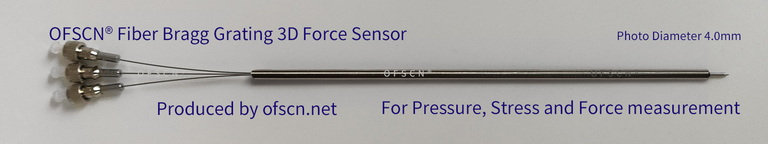
3. Трехмерный силоизмерительный датчик на основе оптических решеток
3 измерительных участка FBG расположены продольно с интервалом 120^\circ по окружности основания из твердого сплава для точного определения многонаправленных сил и векторов изгиба.
Трехмерный силовой датчик OFSCN® на основе оптических решеток